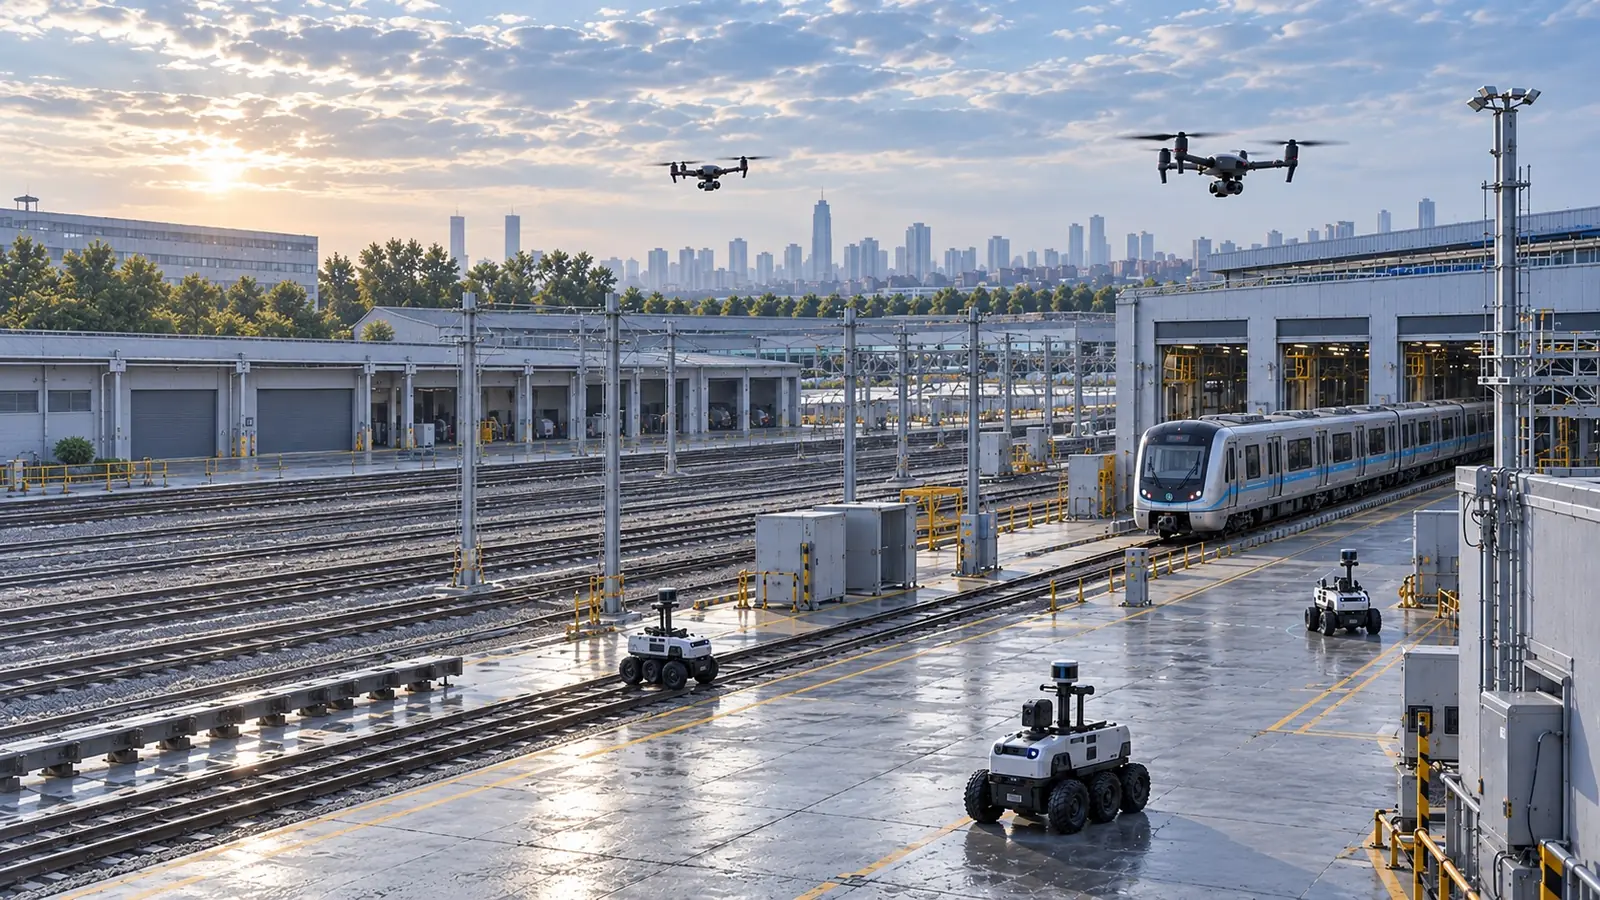
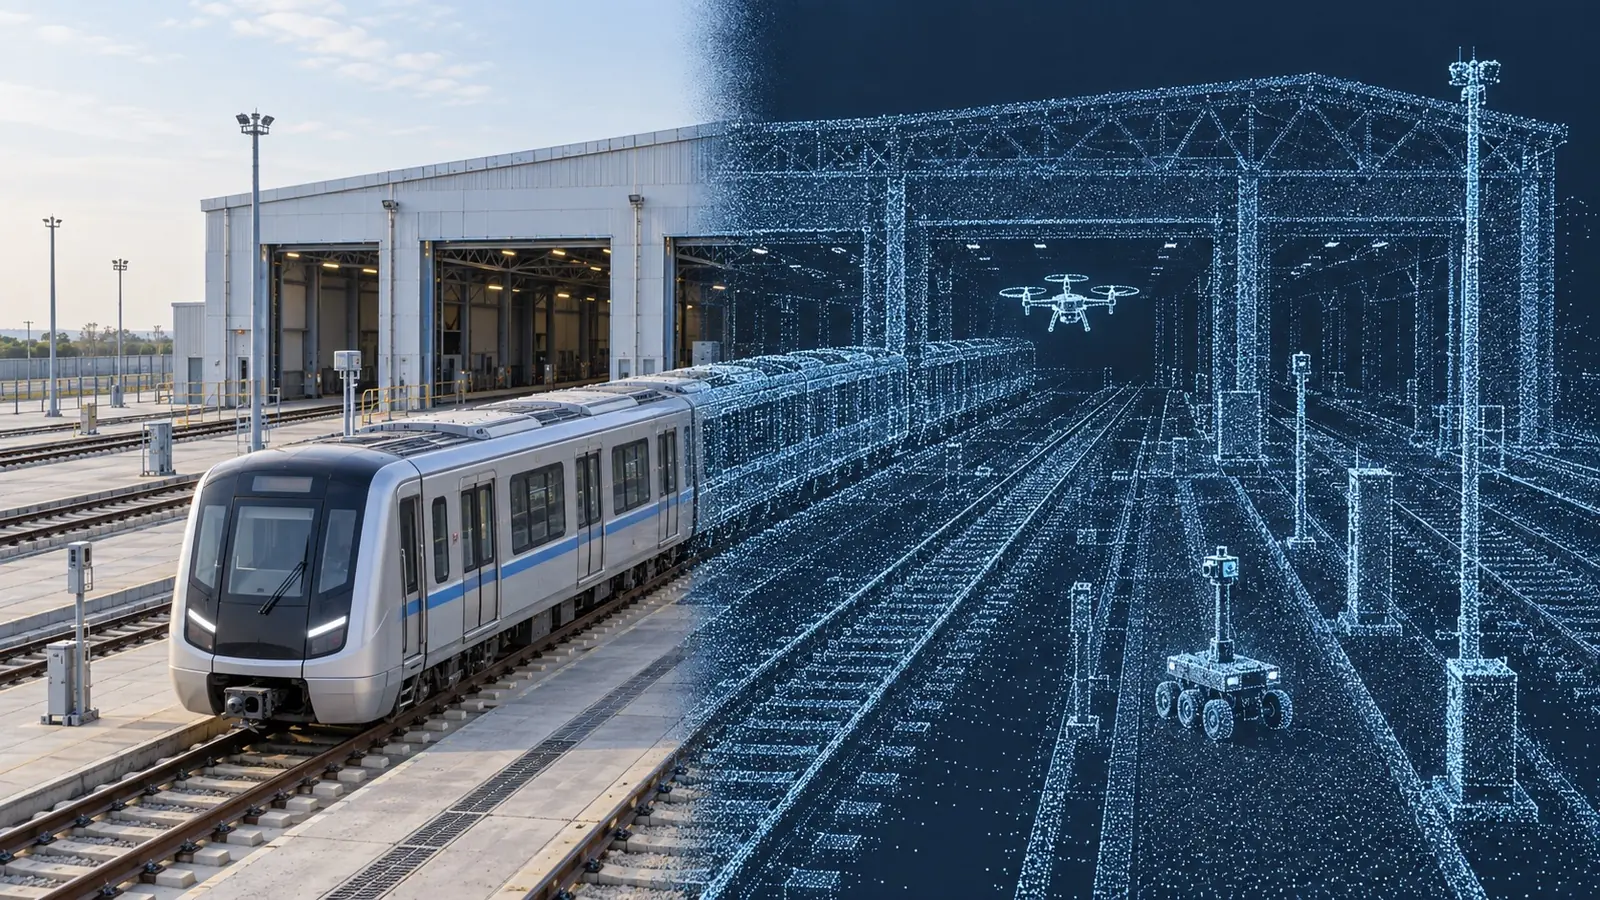
建立结构模型,
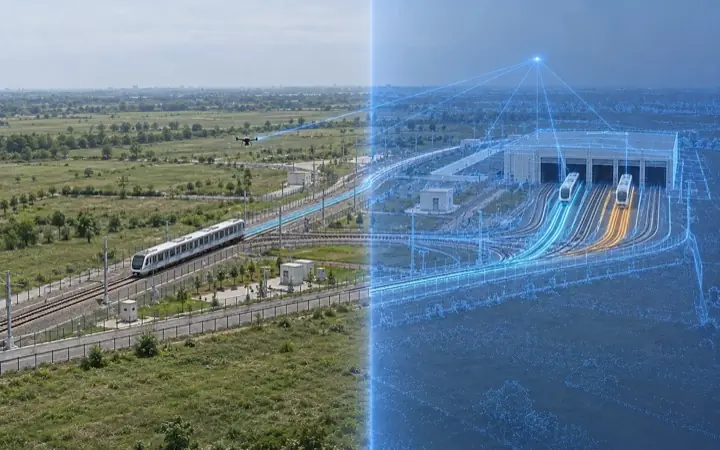
增强现场理解
融合几何、结构关系与现场观测,为任务组织和具身智能装备行动提供环境参照。
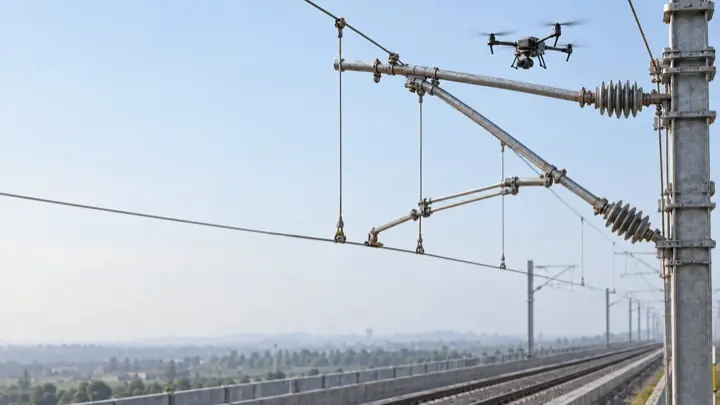
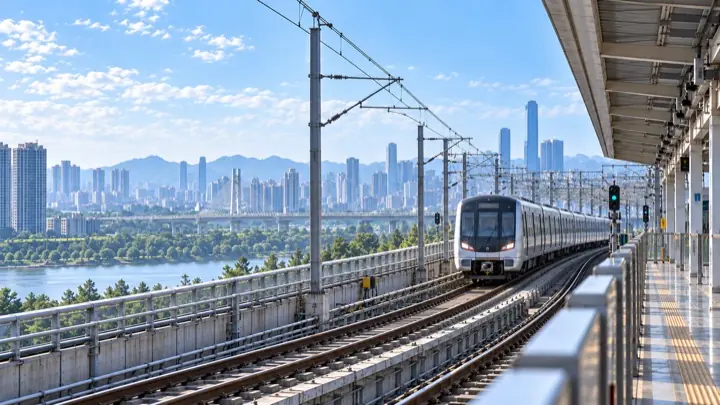
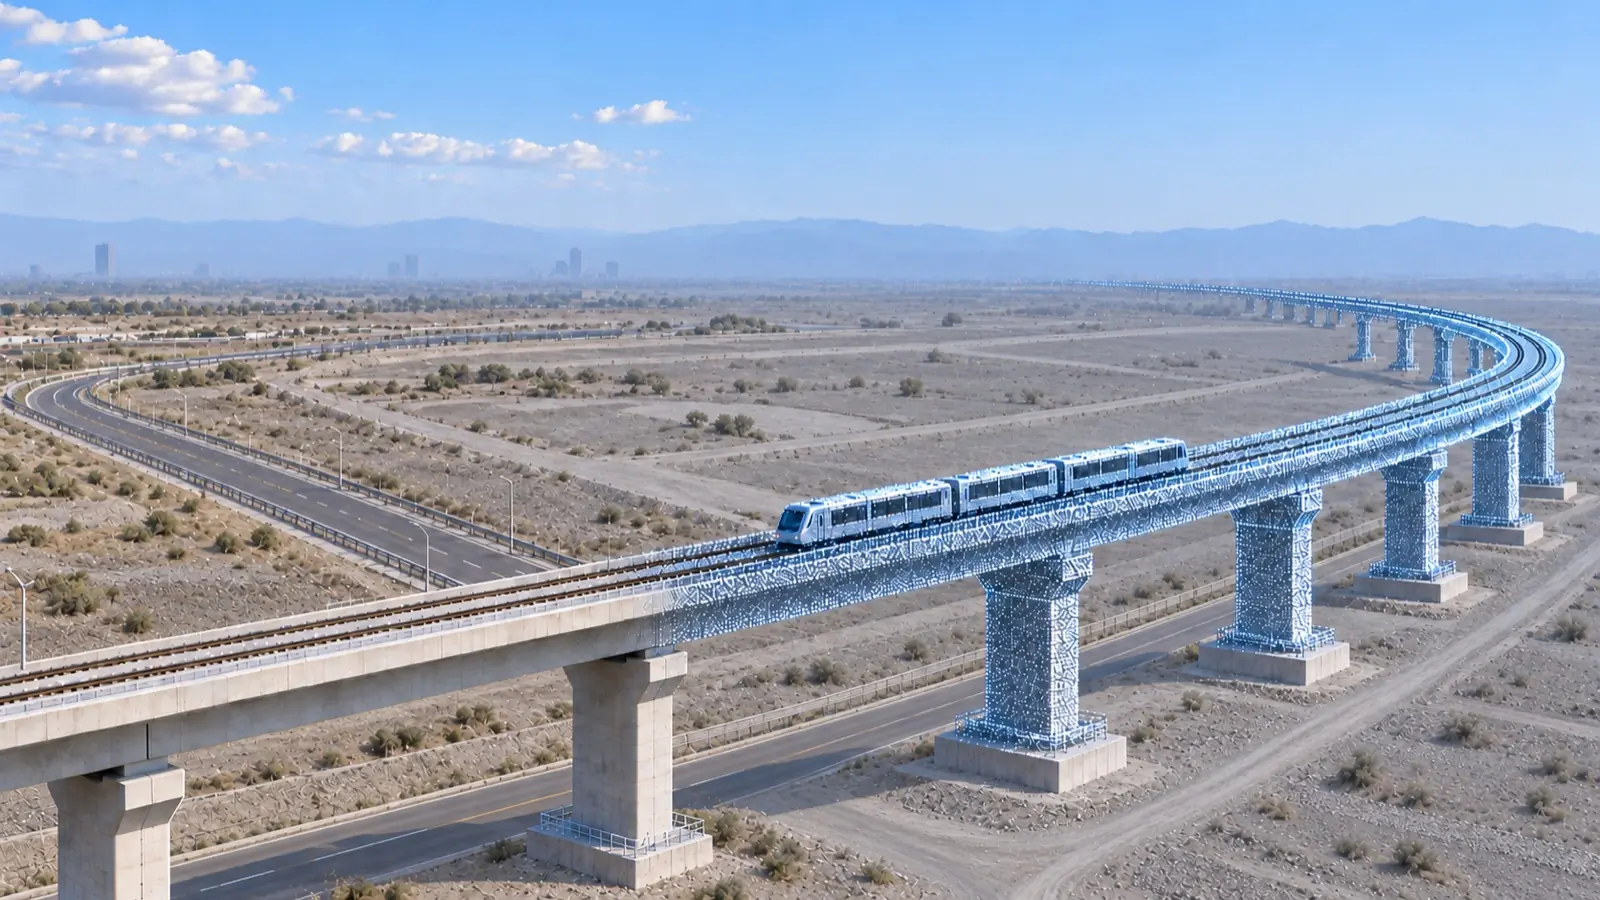
场景示例 · 接触网智能巡检
为支柱、悬挂与线索建立结构模型,与现场观测对照,为巡检任务和无人机行动提供参照。
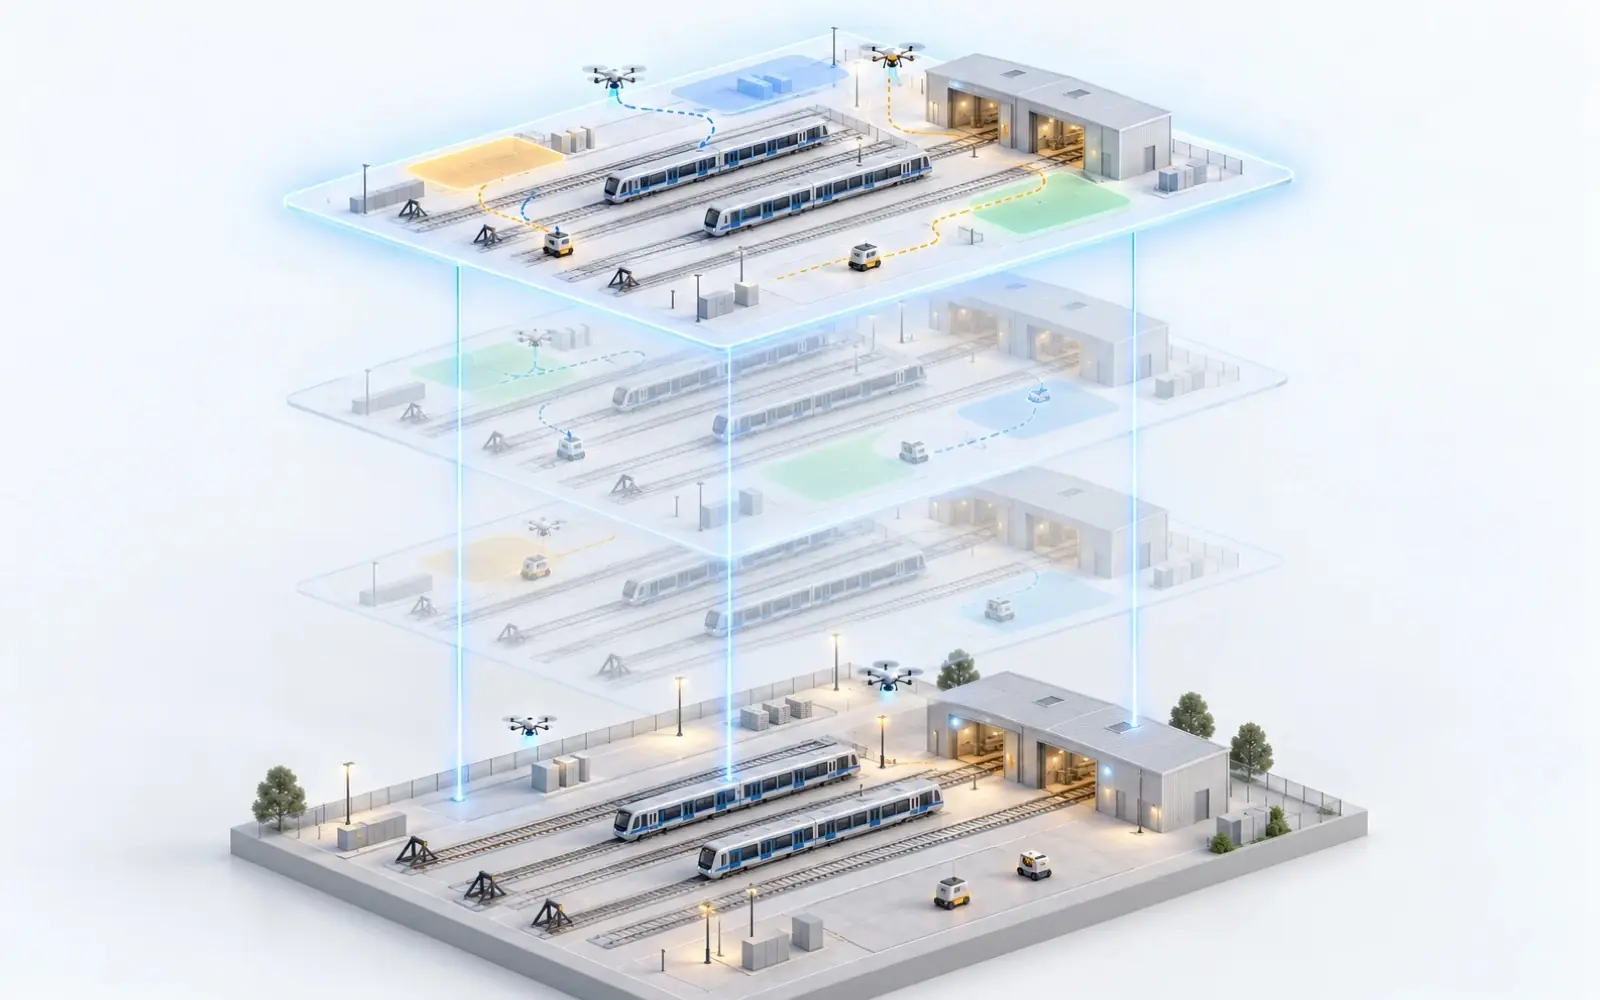
多方案推演,
优化任务组织
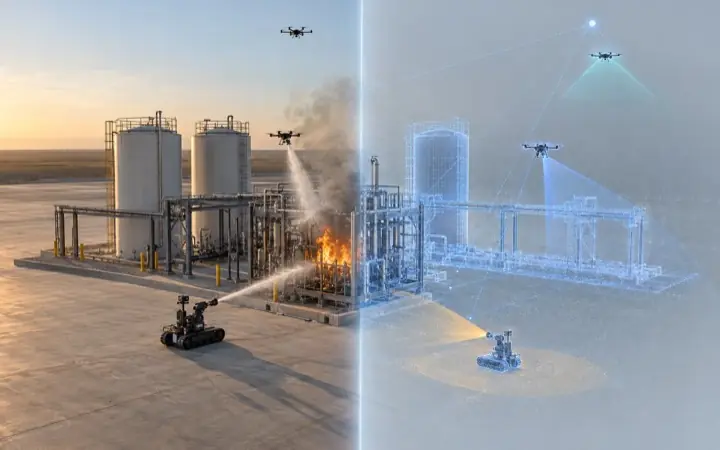
推演候选安排,结合资源条件比较方案,确定装备分工与作业顺序。
提升整体作业的组织效率与协同能力
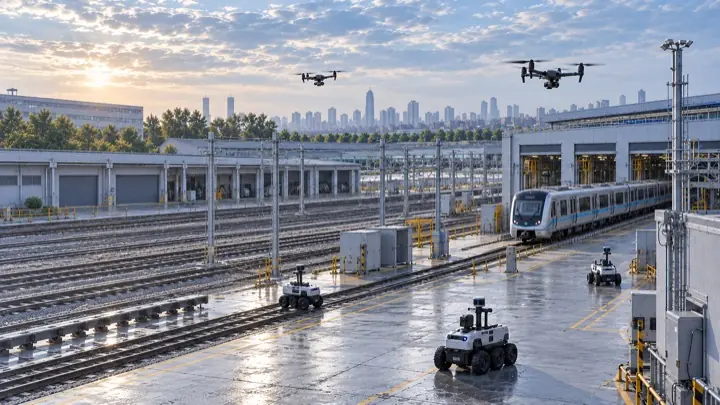
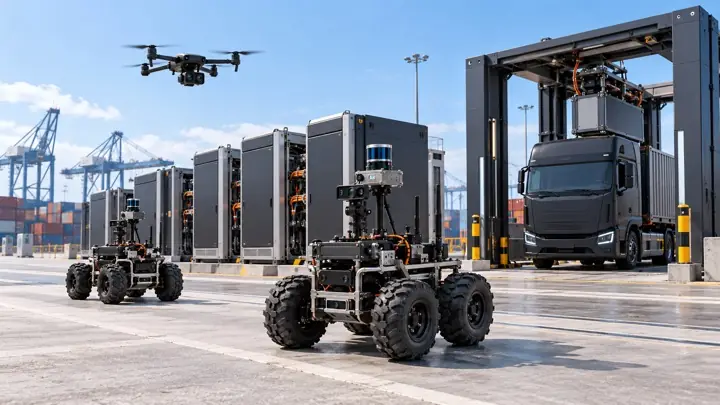
场景示例 · 场段综合调度
在有限的作业窗口和共享股道条件下,先推演不同安排的后续影响,再确定装备分工与作业顺序。
理解任务目标,
预测并调整动作
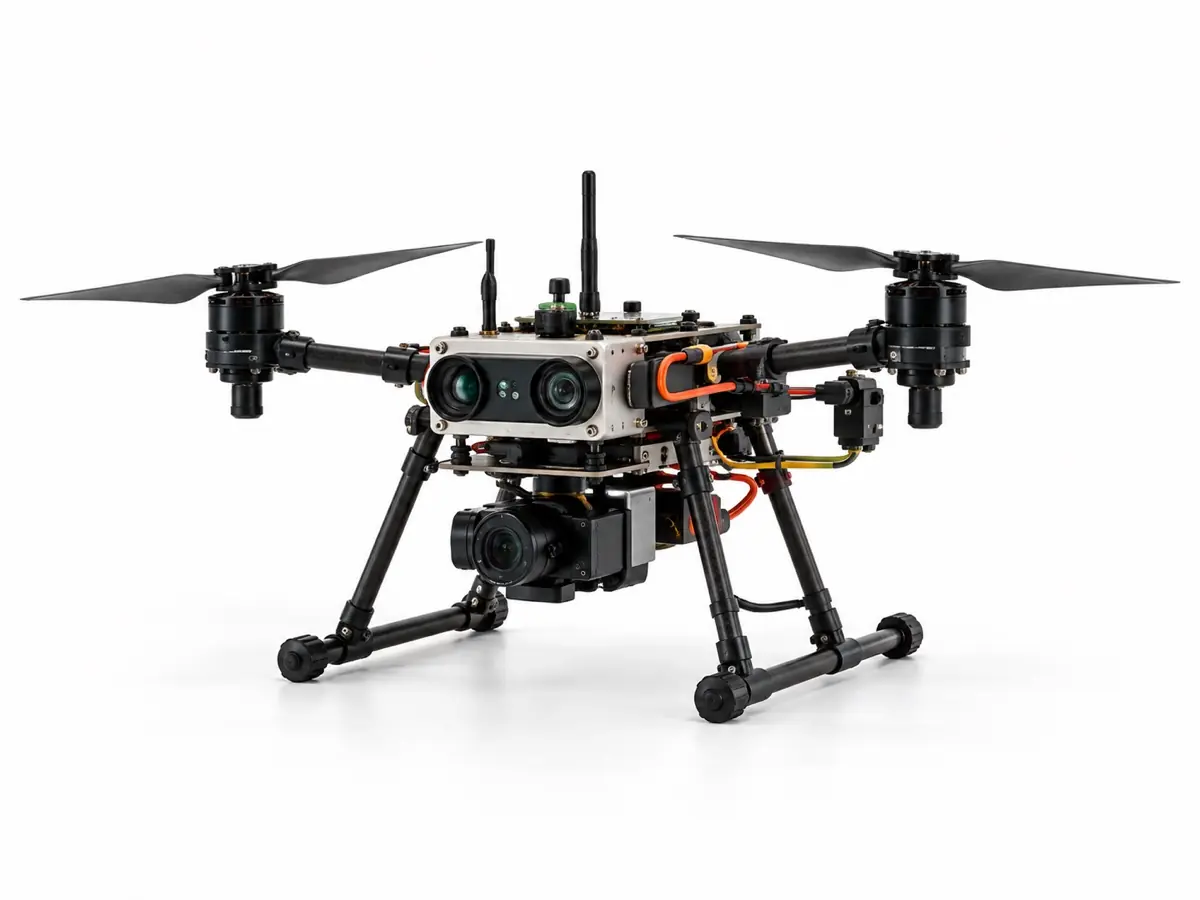
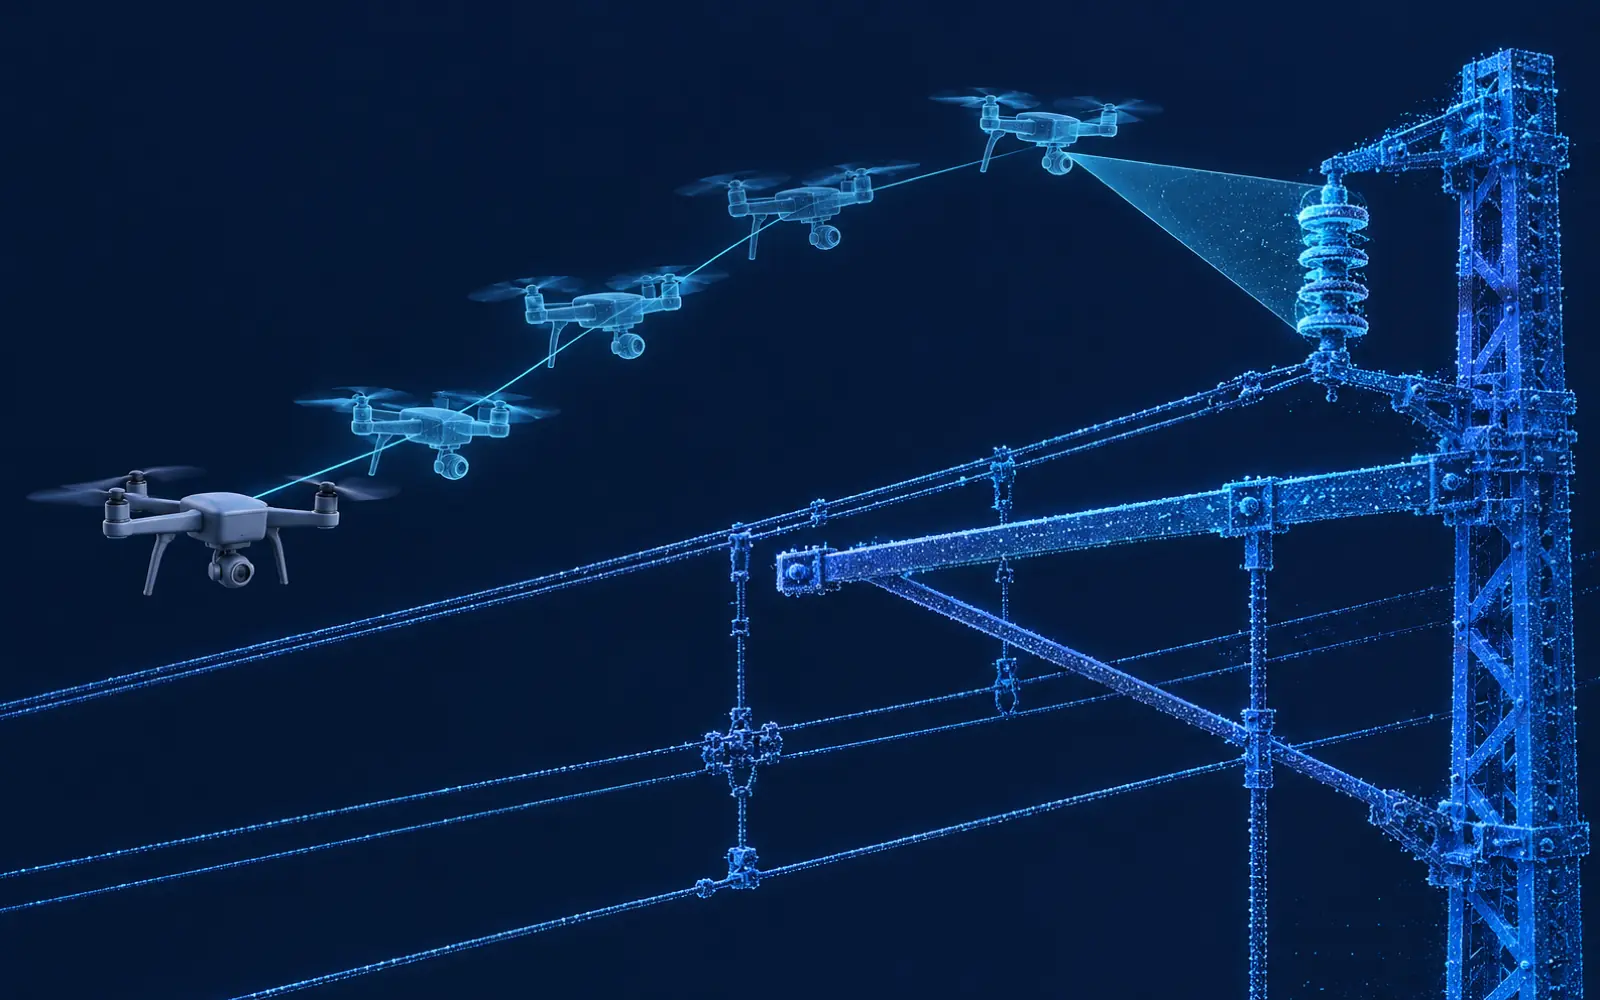
理解任务并生成动作,同时预测未来状态,兼顾短时预测的准确性与长程任务的理解能力;执行中依据反馈调整位置与相机朝向。
提升具身智能装备对复杂任务与现场变化的适应能力
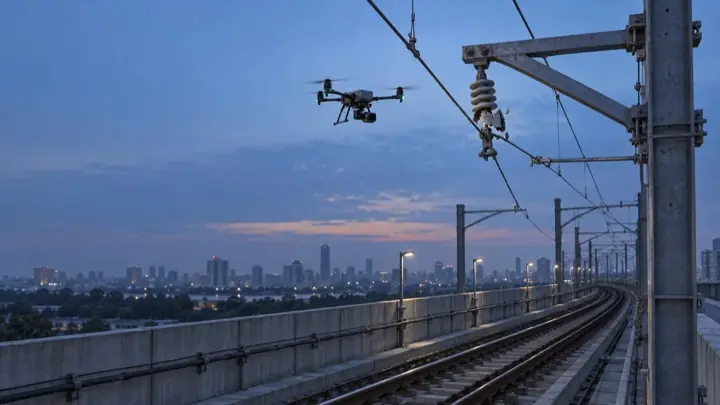
场景示例 · 接触网智能巡检
检测型无人机判断当前视角能否看清连接部位,看不清时预测更合适的位置,调整后确认异常。
生成缺陷与工况样本,
弥补真实样本不足
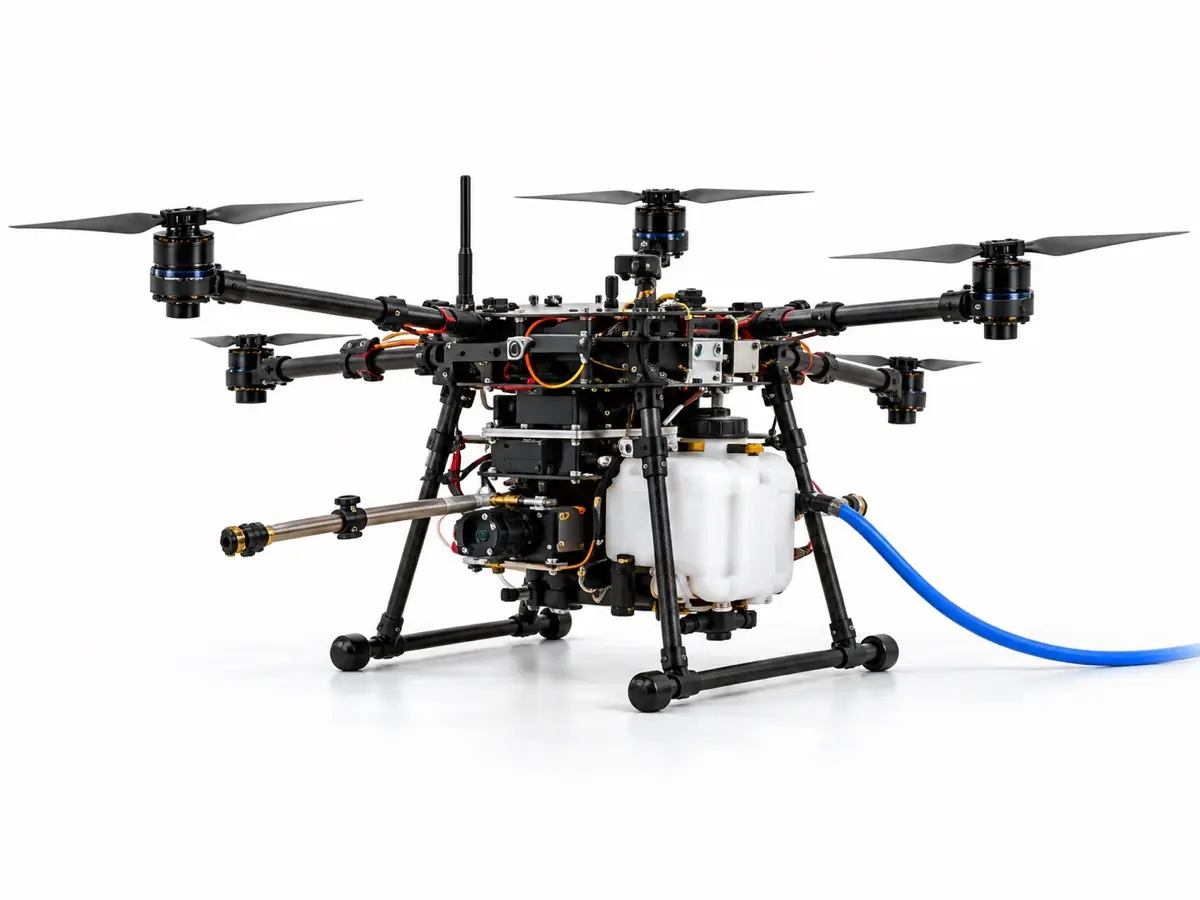
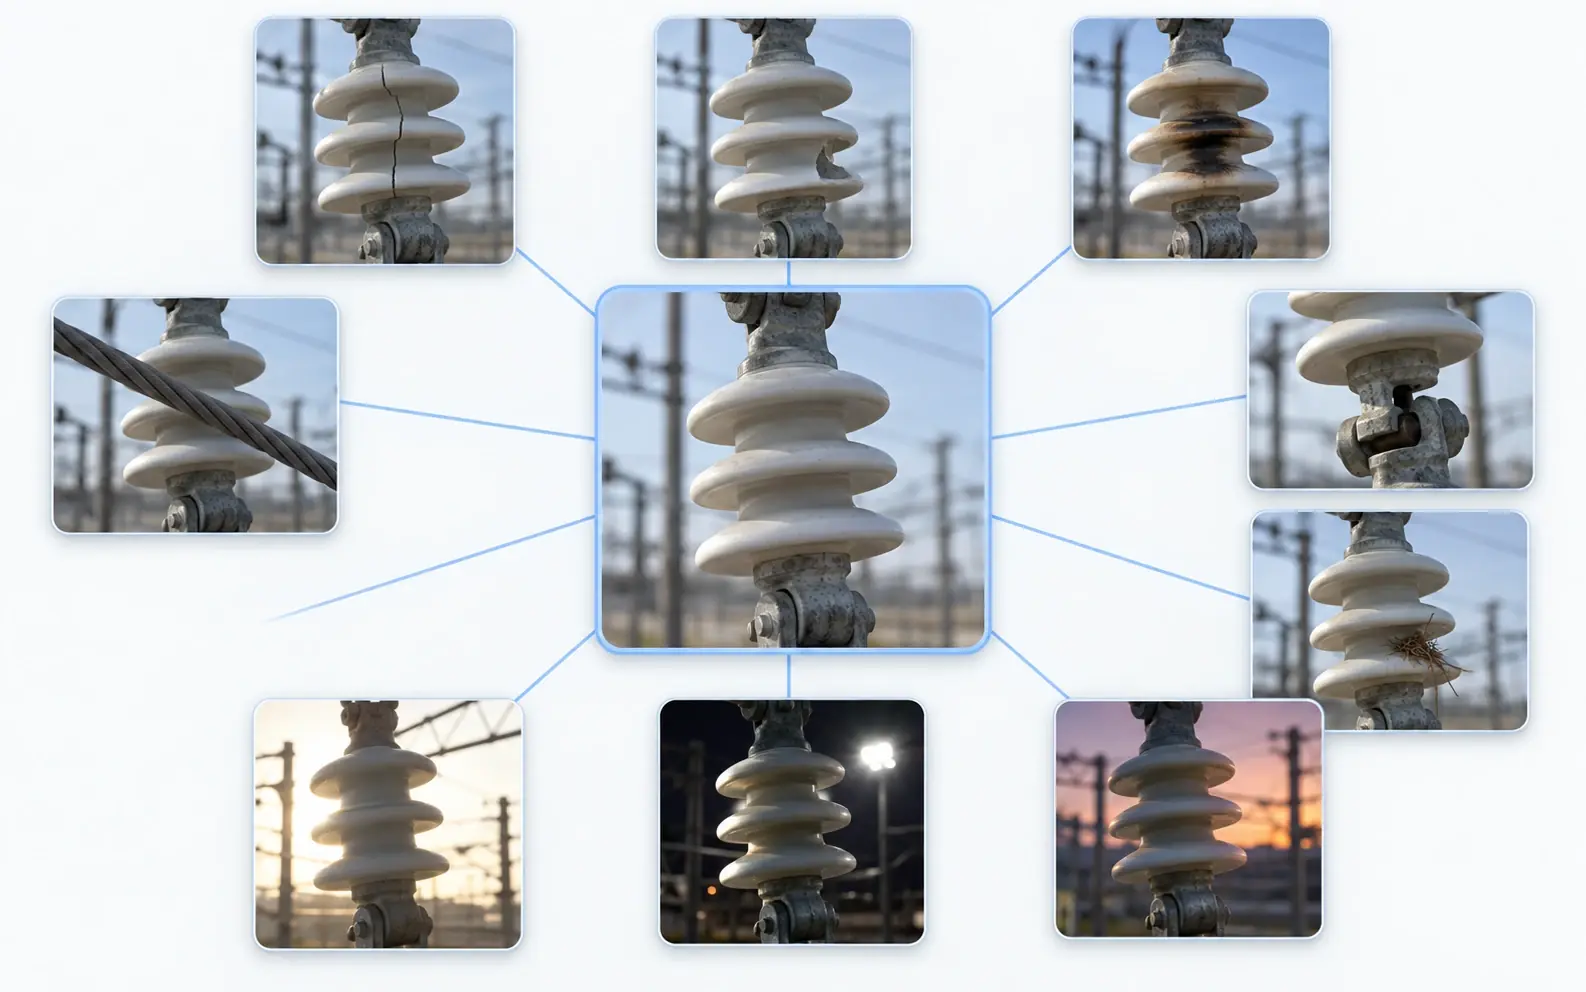
结合条件生成与可控仿真,扩展缺陷和工况变化,与真实数据共同用于训练验证。
场景示例 · 接触网智能巡检
真实缺陷样本很少时,以少量样本生成不同部位、不同光照下的缺陷样本,与真实数据一起训练验证。
持续迭代
现场反馈筛选训练验证验证后更新
积累场景经验,持续迭代
分层架构
云端与
具身智能装备协同
云端负责任务分解、环境建模与场景生成;具身智能装备在边缘端理解任务、生成动作,经设备接口执行并回传状态。
作业规则与安全约束
云端 · 任务分解与环境建模任务分解 · 环境建模 · 场景生成 · 状态预测
任务下发状态 / 结果反馈
具身智能装备(边缘端) · 理解任务、生成并协调动作任务理解 · 动作预测与生成 · 执行协调
动作指令状态反馈
设备接口 · 执行动作、回传状态动作指令 · 状态反馈
交流您的现场任务与装备需求
欢迎结合现有装备、作业流程与业务系统,与艾科讨论具体应用。